Ingeniero en Robótica: Diseño y Control con ROS
De la idea al robot funcional: un framework profesional con ROS para tareas específicas.
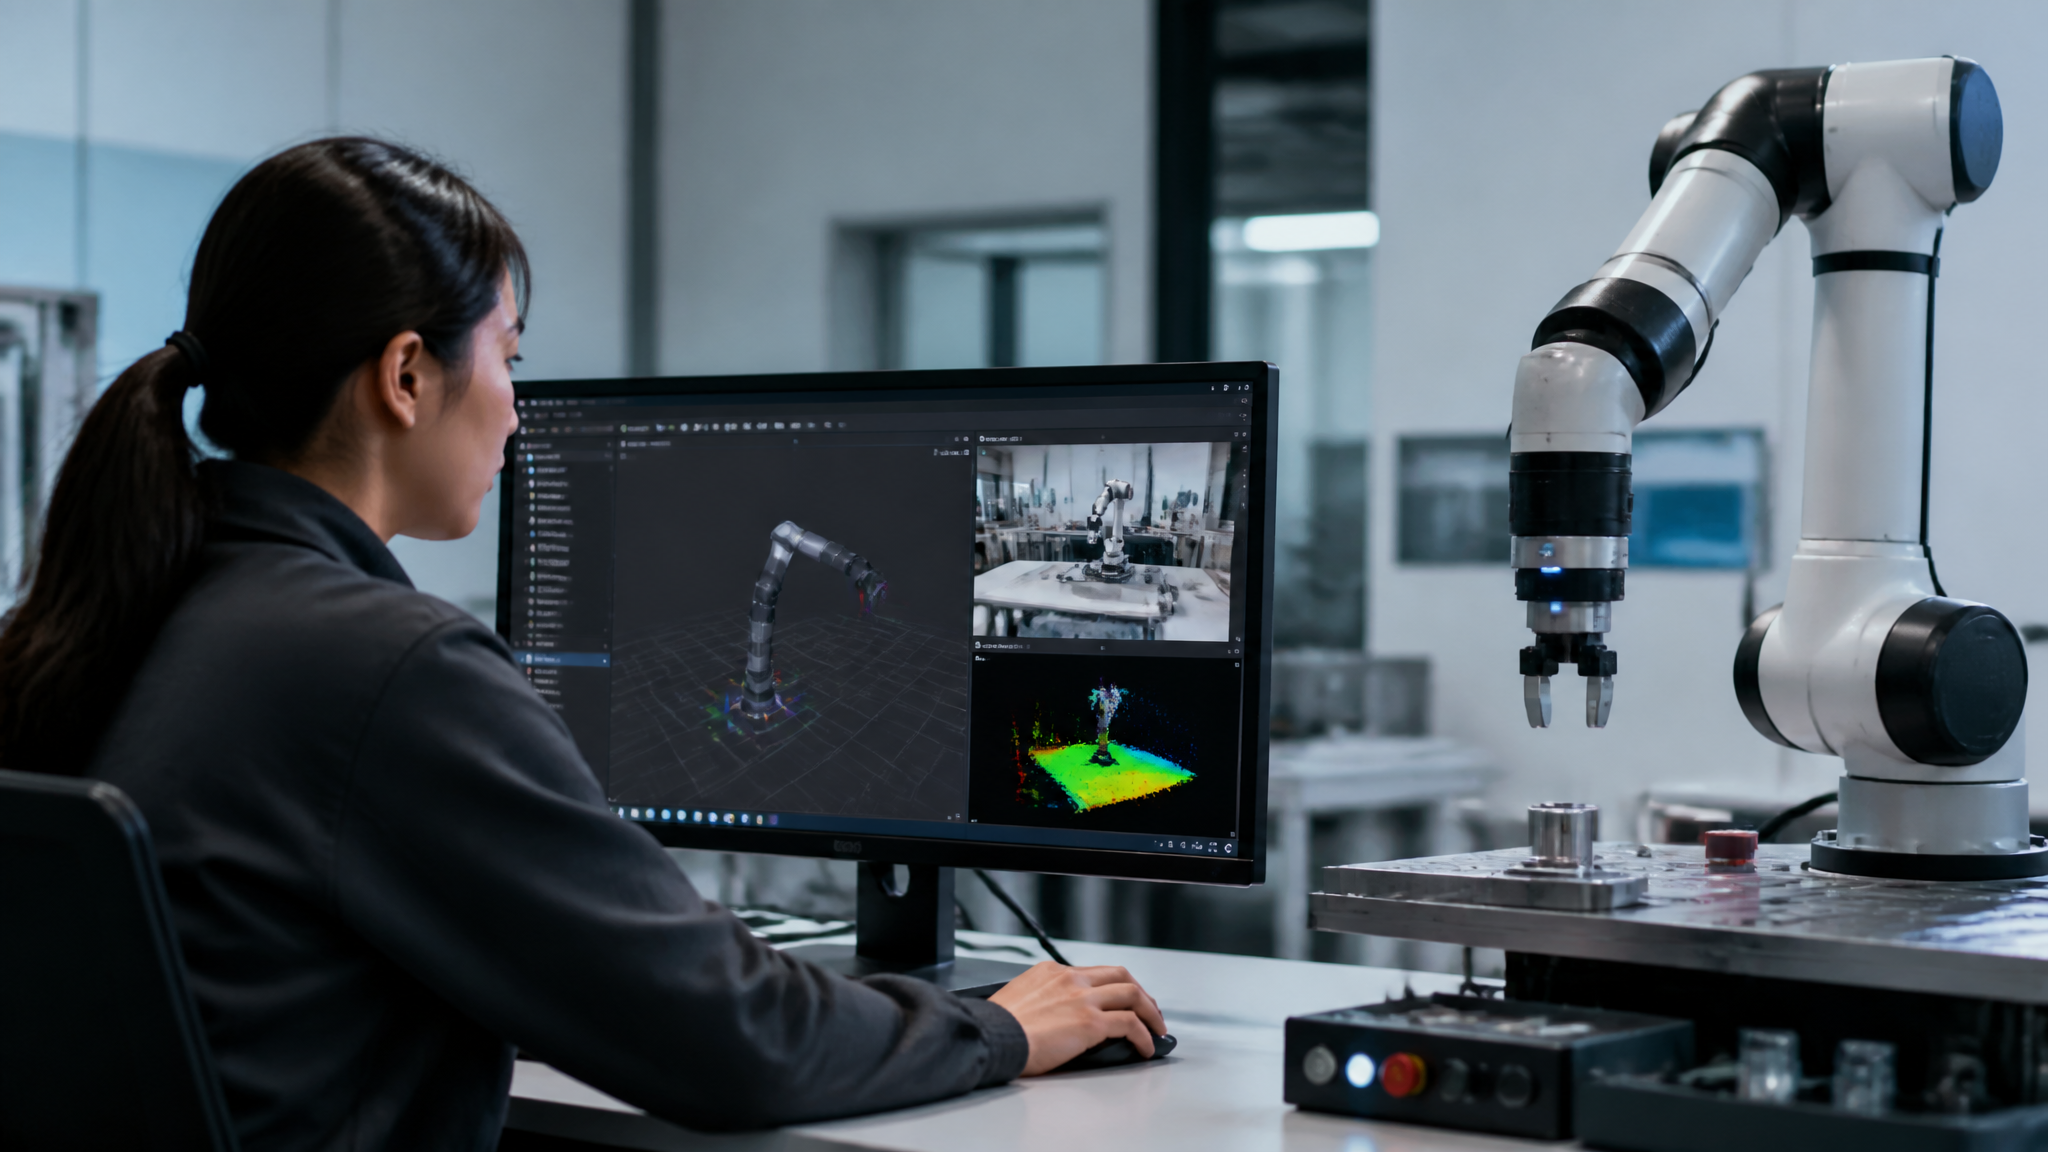
Por Jose Luis Rueda · 10 min lectura · 2026-08-15
El ingeniero en robótica que usa ROS no escribe código a ciegas. Diseña sistemas completos donde cada componente tiene un propósito. La pregunta no es si puedes mover un motor, sino si puedes integrar sensores, actuadores y lógica de control en una arquitectura mantenible y escalable.
En este artículo explicamos el proceso para desarrollar un sistema robótico desde cero para una tarea específica, con ROS como columna vertebral. Cubrimos desde la definición del problema hasta la validación en simulación y en hardware real.
Al final tendrás un método claro, plantillas de arquitectura y ejemplos concretos listos para aplicar en proyectos industriales, de logística o de automatización.
El rol real de un ingeniero en robótica con ROS
Un ingeniero en robótica no se limita a programar trayectorias. Define arquitecturas, selecciona sensores, calibra actuadores y garantiza que el sistema cumpla con restricciones de tiempo real, seguridad y costo. ROS funciona como la capa de integración que conecta esos bloques.
ROS no es un sistema operativo tradicional, aunque se comporte como una capa intermedia. Ofrece comunicación entre procesos, gestión de dependencias, herramientas de visualización y un ecosistema de paquetes reutilizables. Eso acelera el desarrollo, pero también exige disciplina. Un nodo mal diseñado puede bloquear el flujo de datos y comprometer todo el robot.
El perfil profesional demanda conocimientos de C++ y Python, control clásico y moderno, cinemática, percepción y algo de sistemas embebidos. No necesitas ser experto en todo, pero sí entender cómo se conectan las piezas. Eso es lo que separa a quien copia tutoriales de quien resuelve problemas reales.
En proyectos con HolaGPT puedes iterar más rápido. Describes el problema, recibes un esqueleto de nodo ROS o una configuración de launch, y luego lo adaptas. La clave está en hacer las preguntas correctas desde el inicio.
Definición de la tarea y requisitos del sistema
Antes de escribir una línea de código, define qué debe hacer el robot. No basta con decir 'clasificar objetos'. Necesitas especificar el tipo de objetos, el entorno, los tiempos de ciclo, la precisión requerida y los modos de fallo aceptables.
Un método práctico consiste en redactar una lista de requisitos funcionales y no funcionales. Los funcionales describen acciones concretas: detectar una pieza, tomarla, desplazarla, soltarla. Los no funcionales cubren restricciones: latencia máxima, consumo energético, repetibilidad, presupuesto, normas de seguridad.
Haz preguntas abiertas al inicio. Por ejemplo: ¿el robot operará en un entorno con personas? ¿La tarea cambia cada semana o es fija? ¿Qué pasa si el sensor falla? Esas respuestas definen la arquitectura. Un brazo colaborativo necesita un lazo de fuerza y límites de velocidad. Un AGV para almacén exige localización robusta y gestión de flotas.
Documenta los requisitos en un archivo de especificación. Incluye diagramas de bloques simples. Eso te servirá para validar el diseño contra las necesidades reales y para comunicarte con el equipo.
Arquitectura de software con ROS: nodos, tópicos y servicios
ROS organiza el software en nodos independientes que se comunican mediante tópicos (publicación/suscripción) y servicios (petición/respuesta). Un nodo puede leer un sensor láser, otro ejecutar el algoritmo de localización, otro publicar comandos de velocidad al motor.
Para tareas específicas, separa la percepción, la planificación y el control. No mezcles lógica de negocio con controladores de bajo nivel. Usa tópicos para datos de alta frecuencia, como nubes de puntos o estados de articulaciones. Usa servicios para acciones esporádicas, como calibrar un sensor o cambiar un parámetro.
Define los mensajes con claridad. Si tu robot publica la posición del efector final, usa geometry_msgs/PoseStamped en lugar de un array genérico. Eso permite reutilizar herramientas de visualización y paquetes de terceros. Si necesitas datos personalizados, crea mensajes propios con campos descriptivos.
Una arquitectura típica para un brazo robótico incluye: un nodo de cámara, un nodo de detección de piezas, un nodo de planificación de trayectoria, un nodo de control de articulaciones y un nodo supervisor. Cada uno con responsabilidades únicas. El supervisor coordina los estados mediante una máquina de estados finitos.
Para mantener el orden, utiliza namespaces y archivos launch. Un archivo launch debe levantar todos los nodos en el orden correcto, cargar parámetros y configurar remapeos. Evita iniciar nodos manualmente en producción.
Modelado y simulación con Gazebo y RViz
Gazebo simula la física del robot y el entorno. RViz visualiza datos de ROS y permite interactuar con el sistema. Ambos son imprescindibles para validar antes de conectar hardware real.
Empieza por el modelo URDF o Xacro. Define las articulaciones, límites, masas e inercias. Un modelo incorrecto produce simulaciones irreales. Si no conoces la inercia exacta, aproxima con geometrías simples pero documenta las suposiciones.
Configura los controladores en Gazebo con ros_control. Cada articulación necesita un hardware interface, un controlador y un lazo PID. Prueba primero en vacío, luego con cargas. Ajusta ganancias para evitar oscilaciones. En simulación puedes cometer errores sin romper nada, así que aprovecha.
Usa RViz para visualizar las transformadas con TF. Verifica que todas las frames estén conectadas y sin saltos. Un error común es olvidar publicar la transformada entre la base del robot y el efector final. Eso hace que los datos de percepción no se alineen con el movimiento.
Para tareas de manipulación, integra MoveIt. Genera trayectorias libres de colisiones y simula agarres. Configura el plugin de agarre y define la escena de colisiones. Luego exporta el mismo modelo al hardware real.
Control de movimiento: de PID a controladores avanzados
El control de un robot empieza con lazos PID en cada articulación. Para muchos robots industriales, un PID bien sintonizado es suficiente. La clave está en conocer la dinámica del sistema y ajustar las ganancias de forma sistemática, no por prueba y error infinito.
Para robots con acoplamientos no lineales, usa control por par calculado. Consiste en calcular el par necesario para seguir una trayectoria deseada usando el modelo dinámico del robot. ROS ofrece paquetes como ros_control y control_toolbox para implementar estos controladores.
Si necesitas alta precisión en el efector final, implementa control de impedancia o control de admisión. El control de impedancia regula la relación entre fuerza y posición, útil para tareas de pulido o ensamblaje. Elige el modo según la rigidez del entorno.
Para robots móviles, el control de velocidad diferencial se combina con planificación de trayectorias global y local. El stack de navegación de ROS (Nav2) incluye costmaps, planners y recovery behaviors. Configura los parámetros de inflación de obstáculos y los radios de seguridad según la tarea.
En todos los casos, mide el desempeño. Registra el error de seguimiento, el sobreimpulso y el tiempo de establecimiento. Usa esos datos para iterar. Un buen ingeniero en robótica se apoya en métricas, no en impresiones.
Implementación en hardware: puente entre simulación y realidad
Pasar de Gazebo a un robot real requiere cuidado. La simulación simplifica fricciones, latencias y ruido. Prepara el código para tolerar imperfecciones.
Primero, verifica los controladores de hardware. ros_control abstrae la interfaz con motores y encoders. Implementa los read y write para tu driver específico. Prueba cada articulación por separado antes de mover el robot completo.
La calibración de sensores es crítica. Una cámara mal calibrada produce errores de percepción que se amplifican en el control. Usa paquetes de calibración de ROS y verifica la alineación con TF. Repite el proceso después de transportar el robot.
Establece paradas de emergencia y límites de seguridad. Configura watchdogs en los nodos críticos. Si un nodo muere, el robot debe detenerse de forma segura. No confíes en que el software nunca fallará.
Realiza pruebas incrementales. Comienza con movimientos lentos y sin carga. Luego agrega la tarea completa. Documenta cada prueba y los parámetros usados. Eso permite reproducir problemas y comparar resultados.
Caso práctico: brazo robótico para clasificación de piezas
Veamos un ejemplo concreto. Supongamos que debes clasificar piezas metálicas y plásticas que llegan por una cinta transportadora. El robot debe detectar cada pieza, identificar el material, tomarla y depositarla en el contenedor correspondiente.
Definición de requisitos: el entorno es una celda cerrada sin presencia humana. El tiempo de ciclo debe ser menor a 5 segundos por pieza. La precisión de agarre es de ±2 mm. El robot es un brazo de 6 grados de libertad con pinza de dos dedos.
Arquitectura ROS: un nodo de cámara publica imágenes. Un nodo de visión detecta la pieza y estima la pose usando YOLO o un detector clásico. Un nodo de planificación recibe la pose y calcula la trayectoria con MoveIt. Un nodo de control ejecuta la trayectoria en los motores. Un nodo supervisor coordina los estados: esperando, detectando, planificando, agarrando, soltando, error.
Configuración de simulación: crea el URDF del brazo y la pinza. Agrega el modelo de la cinta y las piezas en Gazebo. Sintoniza el PID de cada articulación en simulación. Valida que la trayectoria no colisione con la cinta.
Parámetros clave: la altura de la cámara, el offset entre la pinza y el efector final, el umbral de confianza del detector y la fuerza de agarre. Ajusta cada uno con pruebas controladas.
En hardware, calibra la cámara y verifica la transformada entre la cámara y la base del robot. Ejecuta el sistema en vacío con piezas de prueba. Mide el tiempo de ciclo y la tasa de éxito. Si falla, revisa la detección de bordes o la holgura de la pinza.
Este caso refleja un patrón que puedes adaptar a otras tareas: seguimiento de objetos, ensamblaje, paletizado o inspección.
Errores comunes y cómo evitarlos
El error más frecuente es no definir la tarea con precisión. Un objetivo ambiguo produce un diseño sobredimensionado o insuficiente. Antes de comprar hardware, escribe los requisitos medibles.
Otro error es lanzar todos los nodos manualmente y perder la configuración. Usa archivos launch y control de versiones. Cada cambio debe quedar registrado. Sin eso, el proyecto se vuelve inmantenible.
Ignorar el tiempo real es peligroso. Si tu lazo de control se retrasa por procesos pesados, el robot oscilará. Separa los nodos de alta prioridad y usa ejecutores con hilos dedicados si es necesario. Mide la latencia con ros2 topic hz o herramientas equivalentes.
No validar en simulación antes de hardware genera costos innecesarios. Gazebo y RViz permiten detectar colisiones, errores de transformadas y problemas de lógica sin arriesgar equipos. Dedica tiempo a simular escenarios extremos.
Por último, subestimar la calibración de sensores. Una cámara desalineada o un IMU con bias arruina la percepción. Calibra con patrones conocidos y verifica después de cualquier cambio mecánico.
Herramientas de productividad y HolaGPT
Un ingeniero en robótica necesita herramientas para iterar rápido. Git para control de versiones, Docker para entornos reproducibles, y simuladores para validación. A eso se suma la asistencia con IA.
HolaGPT acelera la escritura de nodos ROS, la generación de archivos launch y la depuración de errores de configuración. Puedes pedir un esqueleto de nodo suscriptor/publicador en Python, un archivo URDF base o una explicación de un error de TF. Luego adaptas el resultado a tu contexto.
La clave es formular prompts precisos. No escribas 'hazme un robot'. Describe la tarea, los sensores, los actuadores y las restricciones. Pregunta al modelo qué información falta. Eso reduce iteraciones y mejora la calidad del código generado.
Combina HolaGPT con documentación oficial de ROS. La IA resuelve dudas puntuales, pero la documentación te da el detalle completo. Revisa siempre el código generado antes de ejecutarlo en hardware real.
Conclusión
Desarrollar un sistema robótico desde cero con ROS es un proceso iterativo y disciplinado. Exige definir la tarea, diseñar una arquitectura limpia, simular, controlar y validar en hardware. Cada fase tiene sus herramientas y sus trampas.
El rol del ingeniero en robótica va más allá del código. Implica tomar decisiones de diseño, gestionar riesgos y comunicar resultados. Con ROS como base y asistentes como HolaGPT para acelerar tareas repetitivas, puedes enfocarte en los problemas que realmente requieren criterio humano.
Empieza con un proyecto pequeño, como un robot diferencial que evita obstáculos o un brazo que apila cubos. Documenta cada paso. Los errores tempranos enseñan más que los tutoriales.