Eliminación de Ruido en Imágenes: Técnicas, Código y el Rol de la IA
Del filtro de mediana a los modelos de deep learning: una guía completa para desarrolladores y profesionales.
Por Jose Luis Rueda · 12 min lectura · 2026-08-02
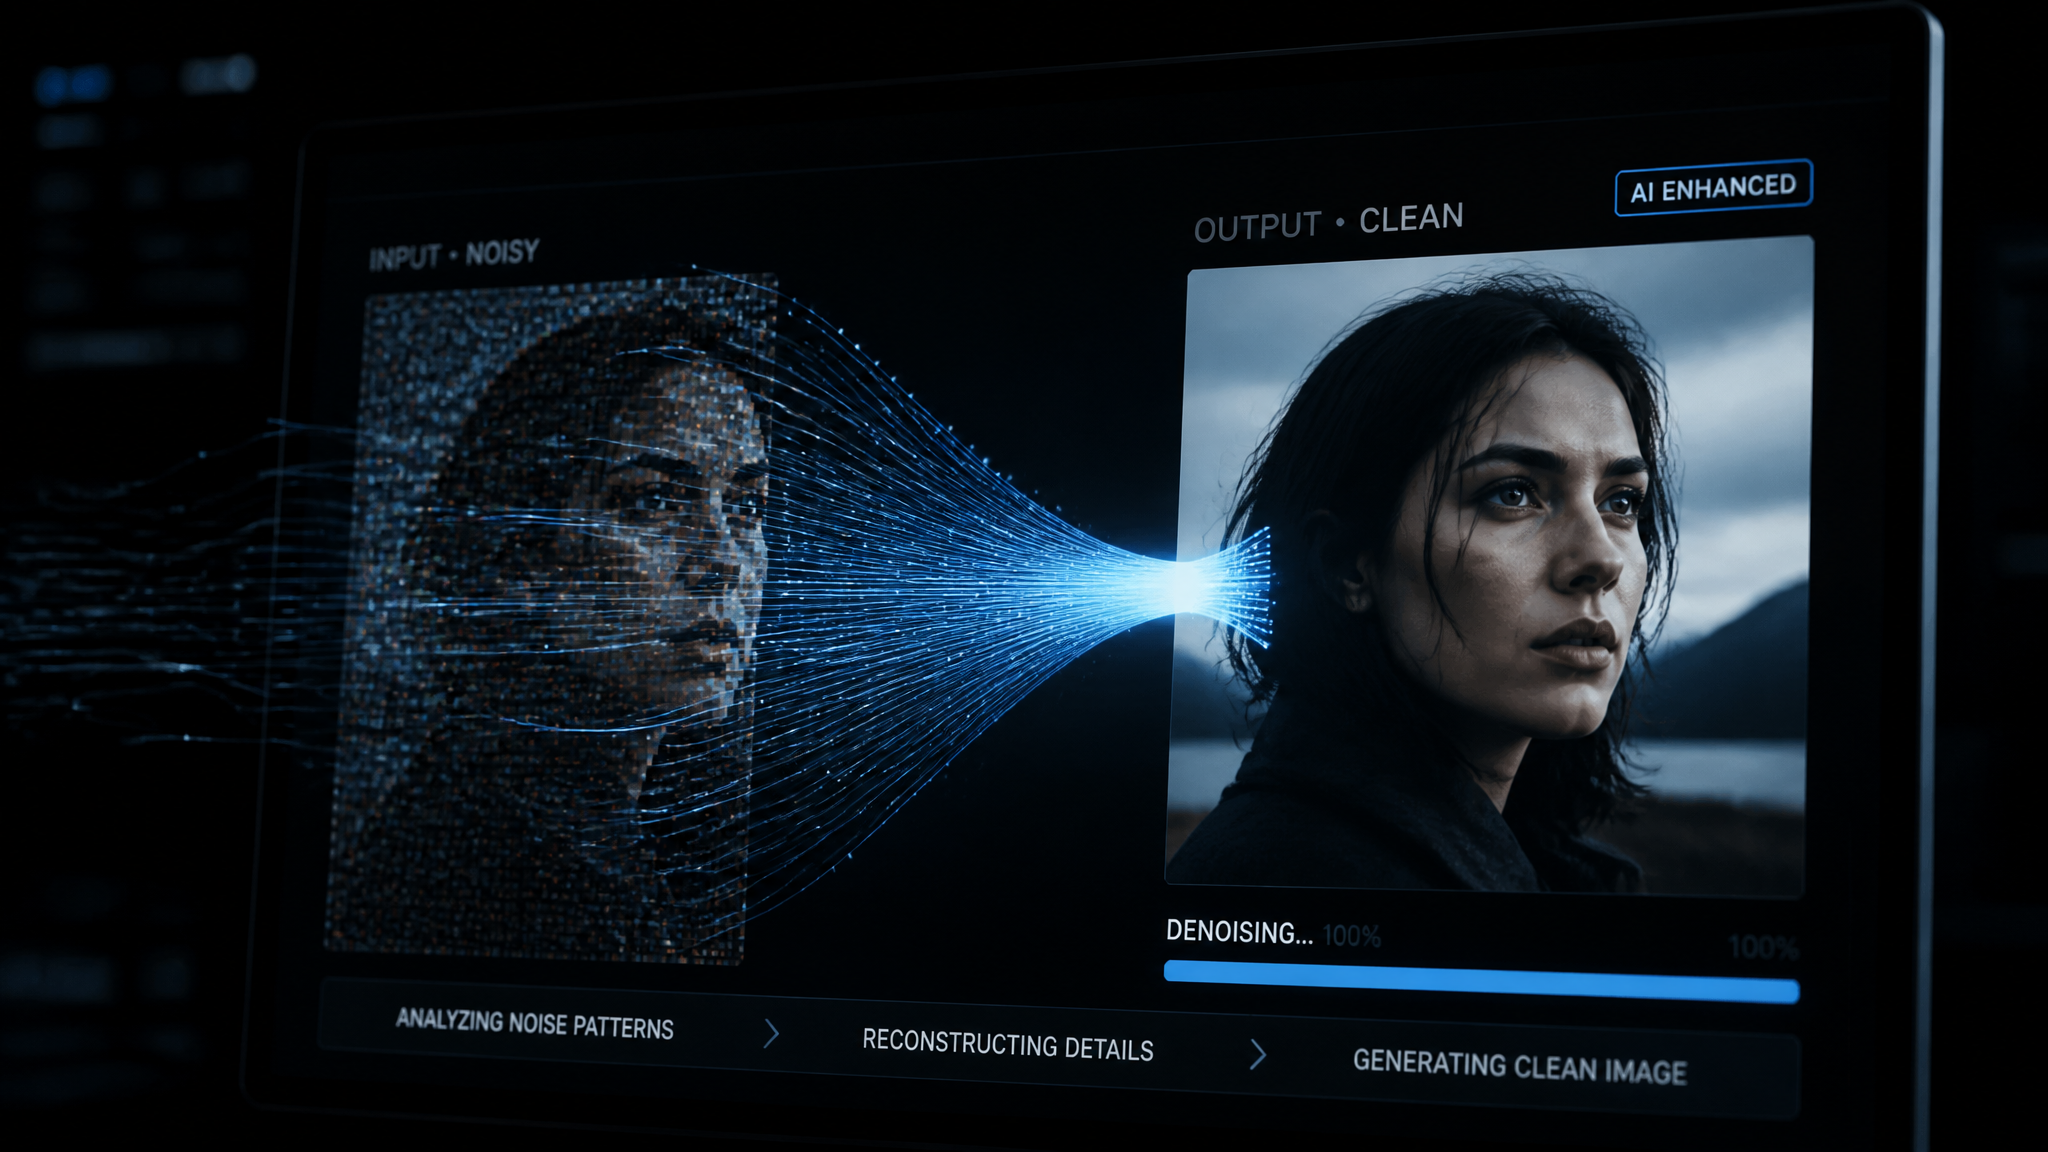
Una imagen ruidosa puede arruinar un proyecto de visión artificial, una aplicación móvil o una preciada foto familiar. El ruido, esas variaciones aleatorias de brillo o color, aparece por sensores de baja calidad, poca luz o compresión agresiva. Eliminarlo sin destruir los detalles originales es un desafío clásico en procesamiento de imágenes.
Este artículo recorre las soluciones disponibles. Desde los filtros matemáticos simples que todo desarrollador puede implementar en minutos, hasta las redes neuronales que aprenden a distinguir ruido de contenido genuino. Veremos código Python listo para usar, compararemos resultados y aprenderás cuándo cada técnica es la mejor opción. También exploraremos cómo asistentes de IA como HolaGPT pueden acelerar este trabajo, generando filtros a medida o explicando conceptos complejos en segundos.
Si trabajas con imágenes médicas, reconocimiento de objetos, restauración fotográfica o simplemente necesitas mejorar la calidad de tus datos visuales, este contenido te dará herramientas inmediatas y una visión clara del estado del arte.
¿Qué es exactamente el ruido en una imagen?
El ruido digital es información espuria. Son píxeles que no representan la intensidad real de la escena capturada. Matemáticamente, un modelo simple: Imagen observada = Imagen ideal + Ruido. La meta es estimar la imagen ideal a partir de la observada. No es trivial porque el ruido no es uniforme y se mezcla con los bordes y texturas que queremos conservar.
En la práctica, el ruido se percibe como grano, nieve o manchas de color. Puede arruinar el rendimiento de un clasificador de imágenes porque introduce patrones falsos. Por eso, limpiar imágenes es un preprocesamiento obligatorio en pipelines de visión artificial.
Tipos de ruido más comunes
Conocer el tipo de ruido determina el filtro adecuado. Estos son los que aparecen con más frecuencia en fotografía digital y documentos escaneados.
Ruido gaussiano
Modelo estadístico que sigue una distribución normal. Se produce por sensores electrónicos y mala iluminación. Aparece como una niebla fina sobre toda la imagen. El filtro gaussiano y sus derivados están diseñados para atenuarlo.
Ruido sal y pimienta
Píxeles blancos ('sal') y negros ('pimienta') esparcidos aleatoriamente. Típico en transmisiones con errores o en sensores con píxeles muertos. La mediana lo elimina casi por completo.
Ruido de disparo (Poisson)
Dependiente de la señal. En zonas oscuras, el número de fotones capturados es bajo y su variación se nota. Común en astronomía y fotografía con poca luz.
Ruido periódico o de patrón
Líneas o rejillas debidas a interferencias eléctricas. Suele eliminarse con filtros en el dominio de la frecuencia (transformada de Fourier).
Filtros clásicos: implementación directa con Python
Estos métodos no requieren entrenamiento ni grandes recursos. Con OpenCV y NumPy puedes aplicarlos en segundos. Te muestro el código y la lógica detrás de cada uno.
Filtro de la media (box filter)
Reemplaza cada píxel por la media de sus vecinos. Suaviza el ruido gaussiano pero emborrona bordes. Ideal cuando se necesita rapidez y la pérdida de nitidez es aceptable.
import cv2
import numpy as np

img = cv2.imread('imagen_con_ruido.jpg')
kernel = np.ones((5,5), np.float32)/25
filtrada = cv2.filter2D(img, -1, kernel)
cv2.imwrite('suavizada.jpg', filtrada)
El tamaño del kernel (5x5 en el ejemplo) controla la agresividad del suavizado. Kernel más grande igual a más desenfoque.
Filtro de mediana
Asigna al píxel central la mediana del vecindario. Elimina el ruido sal y pimienta de forma extraordinaria, respetando bordes si el kernel no es demasiado grande. Es la navaja suiza para ruido impulsivo.
mediana = cv2.medianBlur(img, 5) # 5 es el tamaño del kernel (impar)
cv2.imwrite('mediana.jpg', mediana)
A diferencia de la media, la mediana no crea nuevos valores de intensidad, simplemente elige uno existente. Esto evita tonos intermedios artificiales.
Filtro gaussiano
Similar a la media pero con pesos decrecientes según una campana de Gauss. Los píxeles más cercanos al centro pesan más. Esto produce un suavizado más natural, preservando un poco mejor las transiciones.
gauss = cv2.GaussianBlur(img, (5,5), 0) # 0 = sigma calculado automáticamentePuedes controlar sigma manualmente para afinar el efecto.
Filtro bilateral
Una joya. Suaviza la imagen pero mantiene los bordes nítidos porque considera dos cosas: la distancia espacial y la similitud de color. Los píxeles con intensidad muy diferente (un borde) no participan en el promedio. Excelente para ruido gaussiano cuando no quieres perder definición.
bilateral = cv2.bilateralFilter(img, 9, 75, 75)
# parámetros: diámetro del pixel, sigmaColor, sigmaSpace
Es más lento que los anteriores, pero el resultado suele justificarlo.
Enfoques en el dominio de la frecuencia
Cuando el ruido tiene un patrón periódico, los filtros espaciales no bastan. Hay que ir al espectro de Fourier.
Filtro notch
Elimina frecuencias específicas. Si el ruido es una rejilla, su espectro muestra picos aislados. Anulando esas frecuencias y aplicando la transformada inversa se obtiene la imagen limpia.
import numpy as np
import cv2
from matplotlib import pyplot as plt

# Transformada de Fourier
f = np.fft.fft2(img)
fshift = np.fft.fftshift(f)
# Identificar visualmente los picos de ruido y anularlos
fshift[100, 150] = 0
fshift[412, 362] = 0
# Inversa
f_ishift = np.fft.ifftshift(fshift)
img_back = np.fft.ifft2(f_ishift)
img_back = np.abs(img_back)
En la práctica, herramientas como HolaGPT pueden ayudarte a localizar los picos problemáticos si describes el patrón. El asistente puede sugerir coordenadas o incluso generar una máscara automática.
Deep learning: cuando los filtros no son suficientes
Los modelos neuronales aprenden a mapear imágenes ruidosas a limpias a partir de ejemplos. Esto es especialmente útil cuando el ruido es complejo o deseas recuperar detalles finos que los filtros clásicos borrarían.
Autoencoders de eliminación de ruido (denoising autoencoders)
Entrenados con pares (imagen limpia, imagen con ruido sintético), un autoencoder aprende a ignorar el ruido. Suelen ser CNNs con arquitectura encoder‑decoder. El cuello de botella fuerza a la red a capturar solo la información esencial.
# Ejemplo con Keras (estructura conceptual)
from tensorflow.keras.layers import Input, Conv2D, MaxPooling2D, UpSampling2D

inputs = Input(shape=(None, None, 1))
x = Conv2D(32, (3,3), activation='relu', padding='same')(inputs)
x = MaxPooling2D((2,2), padding='same')(x)
x = Conv2D(32, (3,3), activation='relu', padding='same')(x)
encoded = MaxPooling2D((2,2), padding='same')(x)

x = Conv2D(32, (3,3), activation='relu', padding='same')(encoded)
x = UpSampling2D((2,2))(x)
x = Conv2D(32, (3,3), activation='relu', padding='same')(x)
x = UpSampling2D((2,2))(x)
decoded = Conv2D(1, (3,3), activation='sigmoid', padding='same')(x)

autoencoder = Model(inputs, decoded)
autoencoder.compile(optimizer='adam', loss='mse')
El entrenamiento requiere un dataset amplio, pero hoy existen modelos preentrenados que puedes descargar. Además, con asistentes como HolaGPT puedes generar la arquitectura adecuada para tu tipo de ruido con solo describir el problema.
Modelos estado del arte: DnCNN, NAFNet
La DnCNN (Denoising Convolutional Neural Network) fue un hito: aprende el residuo del ruido en lugar de la imagen limpia. Así, la red predice solo el ruido, que luego se resta. Es más estable y generaliza mejor. NAFNet y otros modelos recientes usan mecanismos de atención para mantener texturas finas. Muchos de ellos están disponibles en repositorios como KaIR y se ejecutan con PyTorch.
Integrarlos puede ser intimidante, pero con HolaGPT puedes pedir una función de inferencia lista para tu imagen, ahorrando horas de lectura de documentación.
Comparativa práctica: cuándo usar cada técnica
No existe un método universal. La elección depende de cuatro factores: tipo de ruido, requisitos de velocidad, necesidad de preservar bordes y recursos computacionales.
- Media: casi en desuso excepto para pruebas rápidas o cuando el desenfoque es deseable.
- Mediana: imbatible para sal y pimienta. Muy rápida, sin parámetros complejos.
- Gaussiano: ruido suave, aceptas algo de pérdida de nitidez.
- Bilateral: necesitas eliminar ruido gaussiano sin perder bordes. Ideal para fotografía artística.
- Notch: ruido periódico, como patrones de moiré.
- Deep learning: imágenes con texturas complejas, grandes volúmenes de trabajo automatizado o cuando el resultado debe ser casi perfecto. El costo es el tiempo de entrenamiento y la necesidad de GPU.
Te comparto un escenario real: un cliente necesita limpiar 10.000 documentos escaneados con ruido sal y pimienta. Con mediana en CPU se procesan en segundos por lote. Con deep learning, la calidad mejoraría pero requeriría montar un pipeline GPU. Evalúa el retorno: ¿vale la pena ese 2% extra de nitidez? Si los documentos se van a usar para OCR, la mediana probablemente baste.
Asistentes de IA: acelerando la implementación
Como desarrollador, tu recurso más escaso es el tiempo. Aquí es donde HolaGPT marca la diferencia. No es solo un generador de código, es un compañero de depuración y conceptualización. Puedes pedirle: “Genera una función Python que aplique filtro bilateral a una imagen y la guarde conservando metadatos EXIF”. O “Explica por qué mi filtro notch deja un halo en los bordes”. Obtienes una solución inmediata que luego ajustas.
Además, HolaGPT entiende contexto. Si estás trabajando con imágenes médicas DICOM y el ruido es poissoniano, el asistente te sugerirá enfoques probabilísticos en lugar de filtros ciegos. Para profesionales hispanohablantes, la ventaja de interactuar en español técnico con una IA que comprende las sutilezas del dominio es enorme.
Métricas para evaluar la calidad de tu filtrado
No te fíes solo de tus ojos. Usa métricas objetivas para comparar resultados.
PSNR (Peak Signal‑to‑Noise Ratio)
Mide la relación entre la señal máxima posible y el error cuadrático medio. Un PSNR más alto (en dB) indica mejor calidad. Pero no siempre coincide con la percepción humana.
from skimage.metrics import peak_signal_noise_ratio
psnr = peak_signal_noise_ratio(imagen_original, imagen_filtrada)
print(f'PSNR: {psnr:.2f} dB')
SSIM (Structural Similarity Index)
Compara la estructura visual. De 0 a 1, donde 1 es idéntico. Más correlacionado con la percepción.
from skimage.metrics import structural_similarity as ssim
sim = ssim(img1, img2, data_range=img2.max() - img2.min())
print(f'SSIM: {sim:.3f}')
Análisis visual
Siempre complementa con inspección de bordes y zonas de textura fina. Amplía la imagen y compara con el original. Herramientas como ImageJ o simplemente matplotlib te permiten ver la diferencia residual.
Casos de uso donde la eliminación de ruido es crítica
- Medicina: radiografías, resonancias. El ruido puede ocultar lesiones pequeñas. Se requieren métodos que no introduzcan artefactos.
- Automoción: conducción autónoma. Las cámaras deben obtener imágenes limpias de noche. Filtros rápidos integrados en el ISP de la cámara.
- Restauración de cine: películas antiguas con mucho grano. Deep learning combinado con corrección temporal.
- Satélites: el ruido térmico en sensores espaciales se trata con enfriamiento y filtros avanzados.
Integración en pipelines de producción
Si estás montando un sistema en producción, encapsula la lógica de filtrado en microservicios. Por ejemplo, un endpoint que recibe una imagen, detecta automáticamente el tipo de ruido (usando análisis de histogramas o redes pequeñas) y aplica el filtro óptimo. HolaGPT puede ayudarte a diseñar ese clasificador de ruido: “Diseña un clasificador simple de tipo de ruido basado en características estadísticas”. Así reduces el tiempo de desarrollo de semanas a horas.
No olvides el preprocesamiento: normaliza valores, convierte a espacio de color adecuado cuando sea necesario (LAB o YUV a veces separan mejor el ruido de luminancia), y documenta la pipeline.
Conclusión
Eliminar ruido de una imagen es un acto de equilibrio entre suavizar lo indeseable y preservar la información útil. Los filtros clásicos ofrecen soluciones rápidas y comprensibles. El deep learning lleva los límites más allá, pero con coste computacional. La clave está en conocer las herramientas y elegir con criterio.
La buena noticia es que no estás solo. Plataformas como HolaGPT democratizan el acceso al conocimiento experto, generando código adaptado a tu problema y explicando conceptos en un lenguaje que entiendes. Pruébalo la próxima vez que una imagen ruidosa te bloquee. Describe la imagen, el tipo de ruido y el lenguaje de programación. Verás cómo en segundos tienes una solución funcional sobre la que iterar.
El ruido no desaparecerá del mundo real, pero tu capacidad para dominarlo acaba de dar un salto.