Automatización con Cobots: Guía Práctica para Integrar Robots Colaborativos
Robots que trabajan codo a codo con su equipo, sin jaulas ni miedos
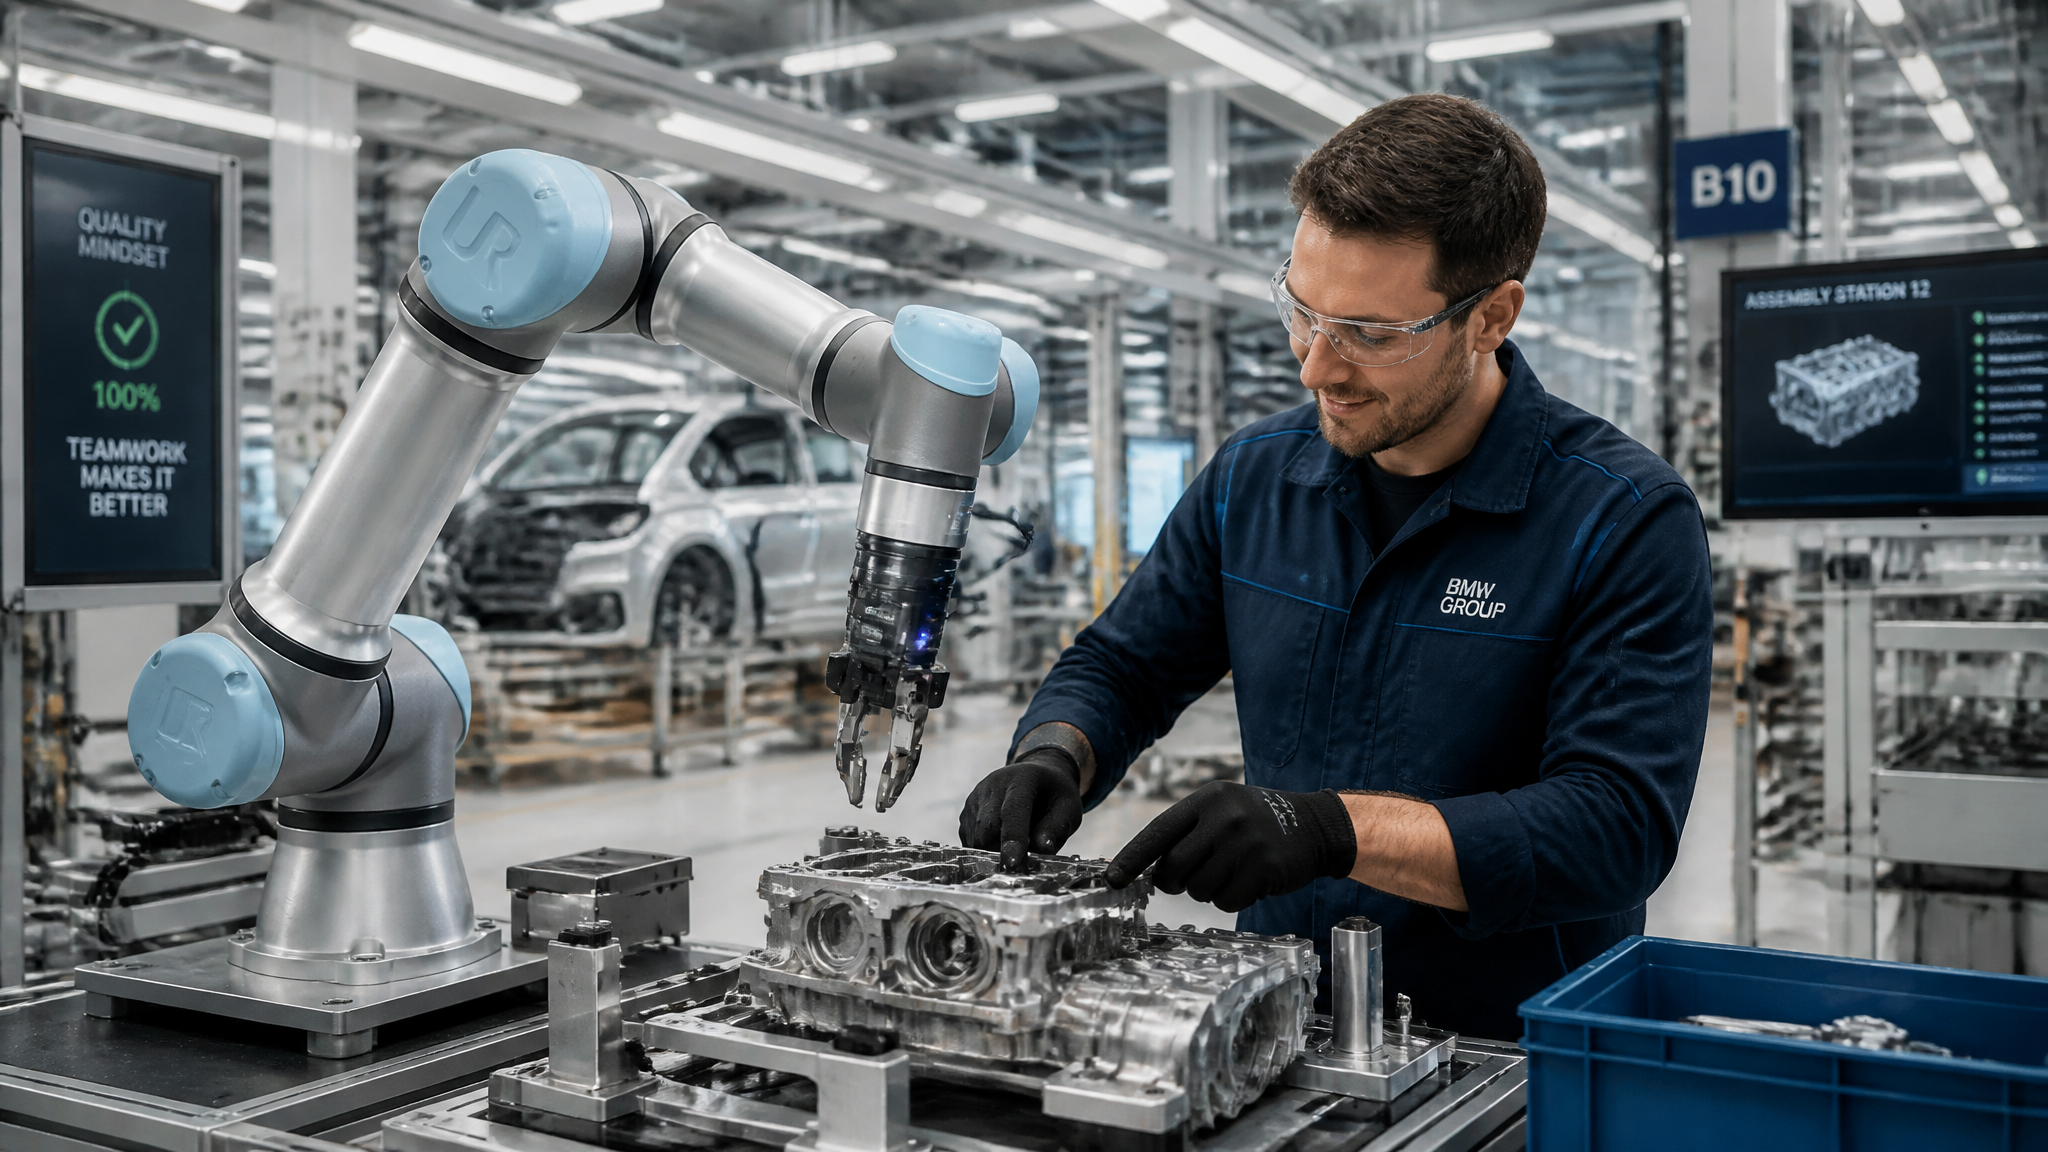
Por Jose Luis Rueda · 10 min lectura · 2026-07-27
El suelo de la fábrica ya no es territorio exclusivo de brazos mecánicos amarillos encerrados tras vallas. Los robots colaborativos, o cobots, han irrumpido con fuerza y no precisamente para reemplazar personas, sino para multiplicar su productividad. Son ligeros, se programan en minutos y pueden compartir espacio de trabajo con humanos sin riesgos, siempre que se cumplan las normas.
Este artículo es una evaluación completa, desde la definición hasta el retorno de inversión, pasando por las marcas punteras y las aplicaciones que realmente generan valor. Si está pensando en automatizar una tarea concreta, aquí encontrará un marco para tomar decisiones informadas. Hemos utilizado herramientas de análisis como HolaGPT para contrastar datos y ofrecerle una guía sólida, sin rodeos.
1. ¿Qué es un cobot? Diferencias clave con un robot industrial tradicional
Un robot colaborativo es un brazo robótico diseñado para interactuar físicamente con personas en un espacio de trabajo compartido. Su diferencia fundamental con el robot industrial clásico no es la forma, sino el contexto de uso: mientras el robot tradicional opera en celdas aisladas por barreras físicas o cortinas de luz para proteger a los operarios, el cobot incorpora sensores de fuerza y par que limitan la energía de impacto en caso de contacto. Esto permite eliminar, o al menos simplificar, las protecciones perimetrales.
No se trata de una tecnología inferior. Muchos cobots alcanzan repetibilidades de ±0.03 mm y cargas útiles de hasta 16 kg, rivalizando con brazos industriales ligeros. La verdadera diferencia está en la filosofía de implementación: los cobots priorizan la flexibilidad, la reprogramación rápida y la colaboración directa. Un robot tradicional puede mover 200 kg a altas velocidades, pero cada cambio de referencia implica horas de reconfiguración y costes de seguridad adicionales. El cobot permite rotar tareas varias veces al día sin tocar el perímetro de seguridad.
Según la ISO 10218-1 y la especificación técnica ISO/TS 15066, existen cuatro modalidades de colaboración: parada monitorizada, guiado manual, control de velocidad y separación, y limitación de fuerza y potencia. La mayoría de las aplicaciones cotidianas se apoyan en la limitación de fuerza, donde el cobot detiene o reduce su movimiento si detecta una colisión por encima de umbrales definidos.
2. Aplicaciones ideales en producción
No todas las tareas se benefician de un cobot. Las operaciones repetitivas, de ciclo corto y con baja variabilidad de piezas son el punto dulce. Estas aplicaciones suelen tener un retorno rápido y una programación sencilla:
Pick & place
Transferir piezas desde una bandeja a una cinta transportadora o a un centro de mecanizado. Ciclos típicos de 3 a 5 segundos. El cobot destaca cuando los formatos cambian con frecuencia, porque se reconfigura sin tocar herrajes.
Ensamble
Insertar componentes, atornillar o encajar piezas plásticas. Gracias a sensores de fuerza, el cobot puede detectar malposiciones y corregirlas, algo difícil con robots rígidos. Ideal para series medias donde la precisión se combina con la necesidad de flexibilidad.
Paletizado
Apilar cajas al final de línea. Con cobots de 10-16 kg, se pueden gestionar formatos variados cambiando el programa en segundos. Las herramientas de vacío o pinzas adaptativas permiten manipular envases frágiles sin dañarlos.
Inspección de calidad
Acoplar cámaras, sensores de visión o medidores láser al brazo. El cobot recorre trayectorias definidas para capturar imágenes o mediciones dimensionales, liberando al operario de tareas monótonas y mejorando la trazabilidad.
Mención aparte merecen las aplicaciones de soldadura ligera y dispensado de adhesivos, donde la repetibilidad del cobot asegura cordones uniformes sin fatiga humana.
3. Principales fabricantes de cobots
El mercado ha madurado y la oferta es amplia. Estas son las marcas más relevantes para un integrador:
Universal Robots (UR)
La pionera. Modelos UR3, UR5, UR10 y UR16e. Programación vía teach pendant con interfaz Polyscope, extremadamente intuitiva. Ecosistema de accesorios UR+ con más de 400 componentes certificados. Ideal para primeras incursiones en cobótica.
FANUC CR
La serie CR (Collaborative Robot) combina la fiabilidad de FANUC con sensores de contacto en toda la superficie del brazo. Destacan los modelos CR-35iA (35 kg de carga) para tareas pesadas. Programación mediante el entorno iPendant, similar a sus robots industriales, lo que reduce la curva de aprendizaje para clientes existentes de FANUC.
ABB YuMi
Diseñado originalmente para ensamblaje de electrónica. Brazos dobles con pinzas integradas, aspecto humanoide. Interfaz de programación gráfica con Wizard Easy Programming. Especialmente bueno para piezas pequeñas y producción de alto mix.
Doosan
Modelos de 6 a 25 kg de carga útil. Sensores de par en las seis articulaciones, programación por drag & drop (guiado manual) y panel táctil intuitivo. Precios competitivos y amplia red de distribuidores en Europa y América Latina.
Otras opciones a considerar: Techman Robot (con sistema de visión integrado), KUKA LBR iiwa (con sensibilidad extrema), y Yaskawa HC. La elección dependerá del alcance, carga útil, ecosistema de software y soporte local.
4. Evaluación de riesgos según ISO/TS 15066
La colaboración segura no consiste en comprar un cobot y ponerlo al lado del operario. La ISO/TS 15066 proporciona directrices para evaluar los límites de fuerza y presión en caso de contacto transitorio o cuasiestático. El proceso exige:
- Definir el espacio de trabajo colaborativo y las tareas.
- Identificar las partes del cuerpo que podrían entrar en contacto (manos, brazos, cabeza).
- Calcular la energía de impacto en función de la velocidad, masa en movimiento y geometría de las superficies de contacto.
- Comparar con los umbrales de dolor admisible establecidos por la norma (por ejemplo, fuerza máxima de 140 N para contacto transitorio en manos y brazos).
- Implementar medidas de reducción: limitación de velocidad, zonas de seguridad, parada monitorizada por zonas.
En la práctica, la mayoría de los fabricantes incluyen configuraciones de seguridad preestablecidas que limitan automáticamente la velocidad y la fuerza. Pero el integrador debe validarlas para la aplicación concreta: un gripper afilado puede concentrar presión y sobrepasar los límites aunque la fuerza global esté dentro de norma. La evaluación debe documentarse y, en muchos países, requiere la firma de un ingeniero de seguridad acreditado.
Un error frecuente es asumir que por ser cobot no necesita vallado. Si la aplicación implica alta velocidad y piezas pesadas, es posible que sea necesario combinar modos colaborativos con protecciones, especialmente en zonas de carga y descarga.
5. Programación intuitiva: teach pendant, drag & drop y no-code
La programación ha sido el gran argumento de venta. Lejos de las líneas de código, los cobots se enseñan por demostración:
Teach pendant
Tableta táctil con interfaz gráfica donde se arrastran iconos de movimiento, esperas, señales. El operario desplaza el brazo manualmente a las posiciones deseadas, las graba y luego ajusta velocidades y transiciones. Universal Robots popularizó esta aproximación con su sistema Polyscope.
Drag & drop o guiado manual
El operador sujeta el extremo del brazo y lo guía por la trayectoria exacta. Los codificadores registran la ruta. Después se añaden comandos de E/S. Ideal para trayectorias complejas, como aplicar adhesivo sobre un contorno irregular. Doosan y FANUC ofrecen esta funcionalidad.
Programación basada en bloques o no-code
Entornos como Blockly de ABB o RobotStudio permiten construir la lógica con bloques visuales. Incluso hay plataformas de terceros (Wandelbots, por ejemplo) que abstraen la marca del robot y permiten programar con gestos. Esto democratiza el uso: un operario de producción sin conocimientos de robótica puede crear un programa en menos de una hora.
Cada vez gana más peso la programación remota y la simulación. Se puede diseñar la célula en un gemelo digital, probar alcances y ciclos, y después descargar el programa al cobot real con mínimos ajustes. Esto acorta puestas en marcha y evita paradas de producción prolongadas.
6. Garras y actuadores finales (end-effectors)
El éxito de la aplicación depende tanto del brazo como de la herramienta. Los end-effectors se dividen en tres grandes familias:
Pinzas mecánicas
De 2 o 3 dedos, accionadas por motor eléctrico. Permiten controlar fuerza y posición para manipular piezas delicadas. Marcas como Robotiq (con puerto directo para UR), Schunk o Zimmer ofrecen modelos con sensores de presencia y agarre adaptativo.
Ventosas y vacío
Para manipular materiales porosos o no ferromagnéticos (cartón, plástico, vidrio). Sistemas como Piab o Coval utilizan generadores de vacío integrados y ventosas de silicona. La elección de la ventosa adecuada (material, diámetro, número) es crítica para mantener el vacío durante aceleraciones.
Herramientas específicas
Atornilladores eléctricos con control de par, pistolas dispensadoras, soldadores láser, sistemas de pulido o lijado. La mayoría se comunican con el cobot por entradas/salidas digitales o protocolos de bus de campo (EtherCAT, ModbusTCP).
Un aspecto clave es el cambio rápido de herramienta: sistemas como el QC de ATI Industrial Automation o los enganches neumáticos de Schunk permiten alternar entre dos o tres efectores en la misma secuencia de trabajo sin intervención manual, maximizando la flexibilidad.
7. Integración con la línea productiva existente
Metrer un cobot no es enchufarlo y listo. Requiere coordinar flujo de materiales, señales y personas. Los puntos críticos son:
- Alimentación de piezas: Bandejas, bowls vibratorios, transportadores o sistemas de visión para localizar piezas desordenadas.
- Comunicación: El cobot debe hablar con el PLC maestro, las máquinas (CNC, inyectoras) y el sistema MES. Protocolos habituales: Profinet, Ethernet/IP, EtherCAT o simples I/O discretas.
- Seguridad integrada: Interfaz con cortinas de luz, escáneres láser de área y setas de emergencia. La lógica de seguridad debe gestionar los modos colaborativos y paradas suaves.
- Layout y ergonomía: Diseñar el puesto para que el operario pueda acceder sin contorsiones cuando necesite intervenir (cambio de lote, limpieza).
Una estrategia ganadora es empezar con una estación de trabajo compacta y replicarla. Así se reduce el riesgo de interferencias con el resto de la línea y se prueba el concepto antes de escalar. Muchos integradores ofrecen plataformas móviles con cobot integrado (células plug & play) que simplemente requieren anclaje, alimentación eléctrica y conexión de señales. Esto acelera la implementación y facilita el traslado a otras líneas si cambia la producción.
8. Retorno de inversión (ROI) y periodo de recuperación
Calcular el retorno de un cobot no es simplemente dividir el precio del robot por el coste laboral anual. Entran en juego factores como el mantenimiento, la energía, la reducción de defectos y la flexibilidad para absorber picos de demanda sin contratar eventuales.
Como ejemplo orientativo: un cobot de 25.000 euros con gripper, instalación y programación básica puede sumar 35.000 euros. Si opera 16 horas al día (dos turnos) reemplazando una tarea manual valorada en 18.000 euros anuales por operario (coste empresa), el ahorro en mano de obra directa es de aproximadamente 36.000 euros al año (dos operarios). El payback ronda los 12 meses, sin contar ahorros en calidad, disminución de rotación y mayor estabilidad productiva.
El periodo de retorno típico se sitúa entre 12 y 18 meses. Pero hay que analizar el coste total de propiedad (TCO): los cobots consumen poca potencia (150-300 W) y tienen bajo mantenimiento (engrasado de reductores cada 2 años, en general). Además, su vida útil puede superar los 10 años, lo que multiplica el beneficio.
Para tareas de ciclo muy corto (2-3 segundos) un cobot puede sustituir hasta tres operarios en un turno, acelerando el payback a 6-8 meses. En aplicaciones de menor intensidad (inspección, entrega de piezas), el retorno puede alargarse hasta 24 meses, pero el cobot añade consistencia y datos de trazabilidad que no se monetizan fácilmente.
9. Impacto en los empleados: reskilling, no reemplazo
El miedo a perder el empleo es la primera barrera emocional. La experiencia demuestra que los cobots eliminan tareas repetitivas, no puestos de trabajo. El operario pasa a supervisar, programar lotes, mantener el equipo y atender a los cuellos de botella. Las empresas que gestionan bien el cambio ofrecen formación en robótica básica (reskilling) y convierten a los operarios en técnicos de automatización, mejorando su empleabilidad y salario.
Un estudio de la Federación Internacional de Robótica (IFR) reveló que por cada robot instalado se crean 1,6 empleos indirectos en sectores como logística, programación y mantenimiento. Además, el cobot descarga al personal de trabajos físicamente exigentes, reduciendo bajas por trastornos musculoesqueléticos y aumentando la satisfacción laboral.
La comunicación interna es clave: antes de instalar el cobot, realice sesiones donde los propios operarios puedan programarlo. Ver que se mueve con un gesto del brazo suele transformar el escepticismo en entusiasmo. Luego, involúcrelos en la mejora continua: ellos conocen los trucos de la tarea y aportarán ideas para optimizar trayectorias o detectar fallos.
10. Caso práctico: automatización de una tarea de ensamble
Para aterrizar los conceptos, evaluemos una tarea concreta: ensamblar un conjunto plástico compuesto por una base y un clip que se inserta a presión. La pieza pesa 0,2 kg y el cycle time manual es de 8 segundos. Se trabaja a dos turnos.
1. Selección del cobot: Un UR5 con alcance de 850 mm y carga de 5 kg es suficiente. Gripper eléctrico de 2 dedos con carrera ajustable (Robotiq 2F-85).
2. Programación: Se enseñan tres waypoints: recoger base de bandeja, presentar a estación de ensamble, recoger clip y aplicar presión controlada (detección de inserción por corriente del motor). Ciclo resultante: 5 segundos (mejora del 37%).
3. Seguridad: Se delimita una zona de colaboración con escáner láser. Cuando el operario se acerca a menos de 1 metro, el cobot reduce velocidad al 50%; por debajo de 30 cm, parada monitorizada. Contacto permitido solo en parada.
4. Integración: Bandeja de alimentación con sensor de presencia. El cobot se comunica con la máquina de ensamble mediante I/O discretas.
5. ROI: Coste total instalado: 38.000 €. El operario liberado puede atender ahora dos líneas, reduciendo el coste de mano de obra directa en 25.000 €/año. Payback: 18 meses. A ello se suma la reducción de defectos por inserción incorrecta (de un 3% a un 0,2%) y la eliminación de sobreesfuerzos repetitivos.
Tras un mes, el equipo propuso añadir un soplado automático de la pieza antes del ensamble, mejorando aún más la calidad. La célula se replicó en otras dos líneas, logrando un ahorro total de 75.000 € anuales.
Si usted está analizando una tarea similar, complete los datos de su proceso (descripción, cycle time, peso) y empiece por hablar con integradores locales. Una demo o un estudio de factibilidad aclara más que cien informes.